
Choisir un objectif de caméra pour la robotique : ce qui compte au-delà du champ de vision
Un robot mobile peut disposer d’excellents moteurs, d’un logiciel de navigation fiable et d’un processeur puissant, et néanmoins prendre de mauvaises décisions si sa caméra ne capture pas les bonnes informations visuelles.
Pour un véhicule à guidage autonome (AGV), un robot d'entrepôt, un robot d'inspection ou un robot de service, l'objectif de la caméra n'est pas simplement une petite pièce fixée au capteur. Il détermine la part de l’environnement qui pénètre dans l’image, la manière dont les objets sont représentés et la cohérence avec laquelle le système de vision peut interpréter ce qu’il voit.
Le choix d'un objectif pour la robotique commence donc par la tâche que la caméra doit accomplir. Un objectif conçu pour une large détection des obstacles peut ne pas être idéal pour lire une petite étiquette, inspecter un connecteur ou mesurer un composant. Le bon choix dépend du mouvement du robot, de l’emplacement de la caméra, du capteur, de l’éclairage et des informations dont l’algorithme de vision a besoin.
1. Définir la tâche de vision avant de choisir le verre
La « vision robot » couvre de nombreux métiers différents. La navigation et la détection d'obstacles nécessitent souvent une vue large de la zone environnante. Les systèmes Pick-and-Place peuvent avoir besoin de localiser un objet avec précision. Les robots d’inspection peuvent avoir besoin de révéler de petits défauts ou détails de surface. Un robot de livraison peut avoir besoin de reconnaître les personnes, les portes, les panneaux et les limites d'étage.
Notez ce que la caméra doit détecter ou mesurer. Identifiez ensuite où ces informations apparaissent dans l'image et quel niveau de détails est requis. Si l'algorithme doit uniquement détecter la présence d'un obstacle, les exigences en matière de lentilles peuvent différer d'un système qui doit estimer les dimensions d'un objet ou lire un code.
Cette étape permet également d’éviter de payer pour des performances optiques que l’application n’utilise pas. Un champ de vision très large peut faciliter la navigation, mais il peut réduire le nombre de pixels disponibles pour représenter un objet distant. Une vue plus étroite peut fournir plus de détails dans une région cible mais peut laisser moins de visibilité sur l'environnement.
Commencez par le résultat souhaité, pas par une focale préférée.
2. Adaptez l'objectif au capteur, pas seulement à sa valeur en mégapixels
La résolution du capteur est importante, mais elle ne suffit pas pour établir la compatibilité des objectifs. Les dimensions actives du capteur, la taille des pixels, la réponse spectrale et les exigences optiques peuvent tous affecter le résultat.
Le cercle d'image de l'objectif doit couvrir la zone du capteur. Si ce n'est pas le cas, l'image peut présenter des coins sombres ou des zones inutilisables. Les performances optiques doivent également être évaluées sur la partie du capteur qui compte pour l'application. Un système peut paraître net au centre mais manquer de contraste près des bords pour une reconnaissance fiable.
Lorsque vous demandez une recommandation à un fournisseur d’objectifs, fournissez autant que possible le fabricant et le modèle du capteur. Une fiche technique du capteur est encore meilleure. Cela donne à l’équipe optique un point de départ plus fiable que « nous avons besoin d’un objectif de 8 MP ».
Le système de caméra complet, comprenant le capteur, l'objectif, la position de mise au point et le traitement de l'image, détermine le résultat final. Une étiquette en mégapixels est un filtre utile pour présélectionner les candidats, et non une garantie de performances du système.
3. Calculer le champ de vision à la distance de travail réelle
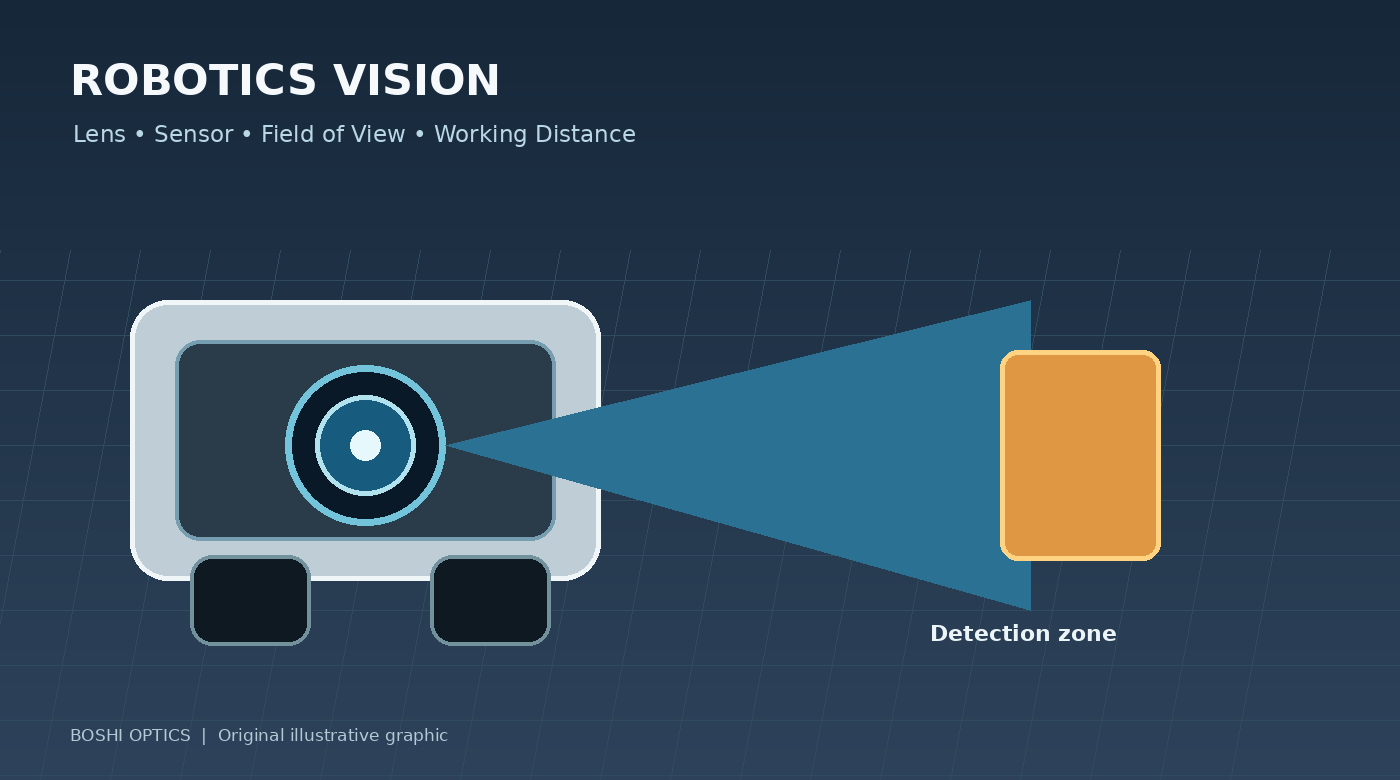
Le champ de vision (FOV) décrit la couverture angulaire de la caméra. Pour la robotique, cela doit se traduire par une question pratique : quelle largeur de zone le robot doit-il voir à la distance où s'effectue la détection ou la mesure ?
La réponse dépend de la distance focale et des dimensions du capteur, ainsi que de la position et de l’orientation de l’appareil photo. Un objectif qui offre une couverture suffisante lorsqu'il est monté en hauteur sur un robot peut ne pas couvrir la même zone utile lorsqu'il est monté près du sol ou derrière une fenêtre de protection.
Préparez un dessin simple avec la position de la caméra, la distance cible ainsi que la largeur et la hauteur de la scène souhaitée. Incluez les distances les plus proches et les plus éloignées auxquelles le système doit fonctionner. Ceci est particulièrement important lorsque le robot s'approche d'objets, tourne dans des espaces confinés ou travaille autour d'étagères et de machines.
Ne sélectionnez pas l'objectif en fonction uniquement d'un numéro de champ de vision diagonal si l'algorithme repose sur une couverture horizontale ou une région d'intérêt spécifique. Demandez le FOV horizontal et vertical sous la configuration de capteur prévue et vérifiez le résultat dans le système assemblé.
4. Comprendre le compromis entre une large couverture et des détails utiles
Un objectif plus large peut capturer une plus grande partie de la scène, mais les mêmes pixels du capteur doivent représenter une zone plus grande. En conséquence, un petit objet peut occuper moins de pixels et devenir plus difficile à classer ou à mesurer.
Les objectifs grand angle peuvent également introduire une distorsion géométrique. La distorsion n'est pas automatiquement un défaut : elle peut être acceptable pour la conscience générale ou peut parfois être corrigée par un étalonnage et un logiciel. Mais si le robot a besoin de mesures géométriques précises, le comportement en distorsion et la stabilité de l’étalonnage méritent plus d’attention.
La question utile n’est pas « Un objectif grand angle est-il meilleur ? » Il s’agit de « Quelle est la couverture nécessaire et quel est le plus petit objet ou fonctionnalité que le système doit reconnaître ? »
Pour certains robots, une seule caméra ne peut pas satisfaire efficacement toutes les tâches. Une caméra à vision large peut prendre en charge la navigation tandis qu'une deuxième caméra à vision plus étroite gère une inspection minutieuse. La pertinence de cette architecture dépend des exigences de coût, d’espace, de ressources de traitement et de fiabilité.
5. Tenez compte du mouvement, de l’exposition et de l’éclairage
Les robots opèrent rarement dans un environnement photographique parfaitement contrôlé. Ils bougent, vibrent, passent entre des zones claires et sombres et rencontrent un éclairage changeant. Un objectif avec une grande ouverture peut aider à fournir plus de lumière au capteur, mais il n’élimine pas le flou de mouvement ni ne garantit une détection précise.
Le temps d'exposition, la sensibilité du capteur, l'éclairage, la fréquence d'images et la vitesse du robot doivent être pris en compte ensemble. Si le robot se déplace rapidement, une courte pose peut être nécessaire pour limiter le flou. Cela peut nécessiter un éclairage plus fort ou un capteur offrant des performances appropriées en faible luminosité.
Pour les robots d'intérieur, un éclairage LED vacillant, des sols réfléchissants et une lumière du jour changeante près des fenêtres peuvent affecter la cohérence de l'image. Les robots d’extérieur sont confrontés à des défis supplémentaires liés à la lumière directe du soleil, aux ombres, à la pluie et au fonctionnement nocturne. Si un éclairage proche infrarouge est utilisé, confirmez que l’objectif et toute configuration de filtre sont adaptés à la longueur d’onde prévue.
Testez avec un éclairage et un mouvement représentatifs autant que possible. Une image sur banc stationnaire est utile, mais elle ne peut pas reproduire toutes les conditions rencontrées sur une plate-forme mobile.
6. Vérifier l'enveloppe mécanique et les exigences environnementales
Les caméras robotiques ont souvent des contraintes d’espace strictes. Le diamètre de l'objectif, la longueur totale du rail, le type de monture, le réglage de la mise au point, la position du capteur et le boîtier de protection déterminent tous si un objectif peut être intégré.
Un objectif qui s'adapte au filetage peut toujours entrer en conflit avec un couvercle, être trop éloigné du capteur ou être difficile à mettre au point après l'assemblage. Si la caméra est placée derrière une fenêtre de protection, cette fenêtre peut également influencer la qualité de l'image et doit être prise en compte lors de l'évaluation du système.
Les conditions environnementales comptent également. Un robot d'entrepôt, une plate-forme d'inspection extérieure et un robot de transformation des aliments n'ont pas les mêmes exigences. La plage de température, les vibrations, la poussière, l'humidité, les agents de nettoyage et les exigences d'étanchéité doivent être spécifiés en fonction du cas d'utilisation réel plutôt que d'après une étiquette large telle que « industriel ».
Fournissez un dessin mécanique ou un croquis coté avant de vous engager dans une conception personnalisée. Il est généralement plus facile d'identifier les conflits pendant la phase de conception qu'après la fabrication des échantillons de boîtier de caméra et d'objectif.
7. Quand vaut-il la peine d’envisager une lentille robotique personnalisée ?
Un objectif standard constitue souvent un choix judicieux lorsqu’il répond aux exigences optiques, mécaniques et commerciales. La personnalisation devient pertinente lorsqu'un projet présente une contrainte que les produits disponibles dans le catalogue ne peuvent pas satisfaire : par exemple, un champ de vision inhabituel dans un petit boîtier, une exigence spectrale particulière, une distance de travail non standard ou un objectif de qualité d'image spécifique.
Avant de commencer un projet personnalisé, collectez la fiche technique du capteur, le champ de vision cible, la plage de distance de travail, les dimensions disponibles, les conditions d'éclairage, les limites environnementales et le volume de production estimé. Partagez des exemples d’images ou un croquis du champ de vision de la caméra si disponible.
Ces informations aident une équipe d'optique à évaluer la faisabilité et à identifier les compromis. Ils permettent également de déterminer plus facilement si l’adaptation d’un objectif existant pourrait répondre aux exigences à moindre coût et avec moins de temps de développement.
La personnalisation doit résoudre un problème défini, et non simplement rendre le produit différent.
Conclusion : conception adaptée à la tâche que le robot doit effectuer
Le choix d'un objectif de caméra pour la robotique est une décision au niveau du système. Le capteur, le champ de vision, la distance cible, la distorsion, l'éclairage, le mouvement, l'espace mécanique et l'environnement d'exploitation contribuent tous au résultat.
Pour une nouvelle plate-forme robotique, il convient de définir la tâche de vision avant de finaliser les spécifications de la lentille. Pour un système existant avec une détection incohérente ou des détails insuffisants, examinez le chemin complet de l'image avant de supposer que l'objectif seul est responsable.
Boshi Optics, qui fait partie de Shanghai Silk Optical Technology Co., Ltd., propose la conception et la fabrication de lentilles optiques pour les applications d'imagerie, avec des options standard et personnalisées dans plusieurs catégories de produits. Si vous développez un AGV, un robot d'inspection ou un autre appareil compatible avec la vision, partagez votre modèle de capteur, la couverture cible, la distance de travail, les contraintes mécaniques et le volume attendu pour démarrer une discussion pratique sur l'objectif.
Explorez notreGamme d'objectifs M12 etproduits optiques personnalisés , ou contactez-nous via leSite Web de Boshi Optics pour discuter de votre candidature.